苏州具身智能机器人产业的创新路径与未来目标——以智能机器人研发为核心
引言
具身智能(Embodied AI)正成为继大语言模型之后人工智能领域的下一个战略高地。苏州作为中国制造业重镇与长三角科创走廊的关键节点,近年来在具身智能机器人产业上加速布局,围绕智能机器人的研发、制造与应用形成了一定的产业基础和生态雏形。本文从苏州具身智能机器人产业的创新实践出发,分析其核心研发方向、产业协同模式和面临的挑战,并探讨其未来目标与发展路径。
一、产业基础与战略定位
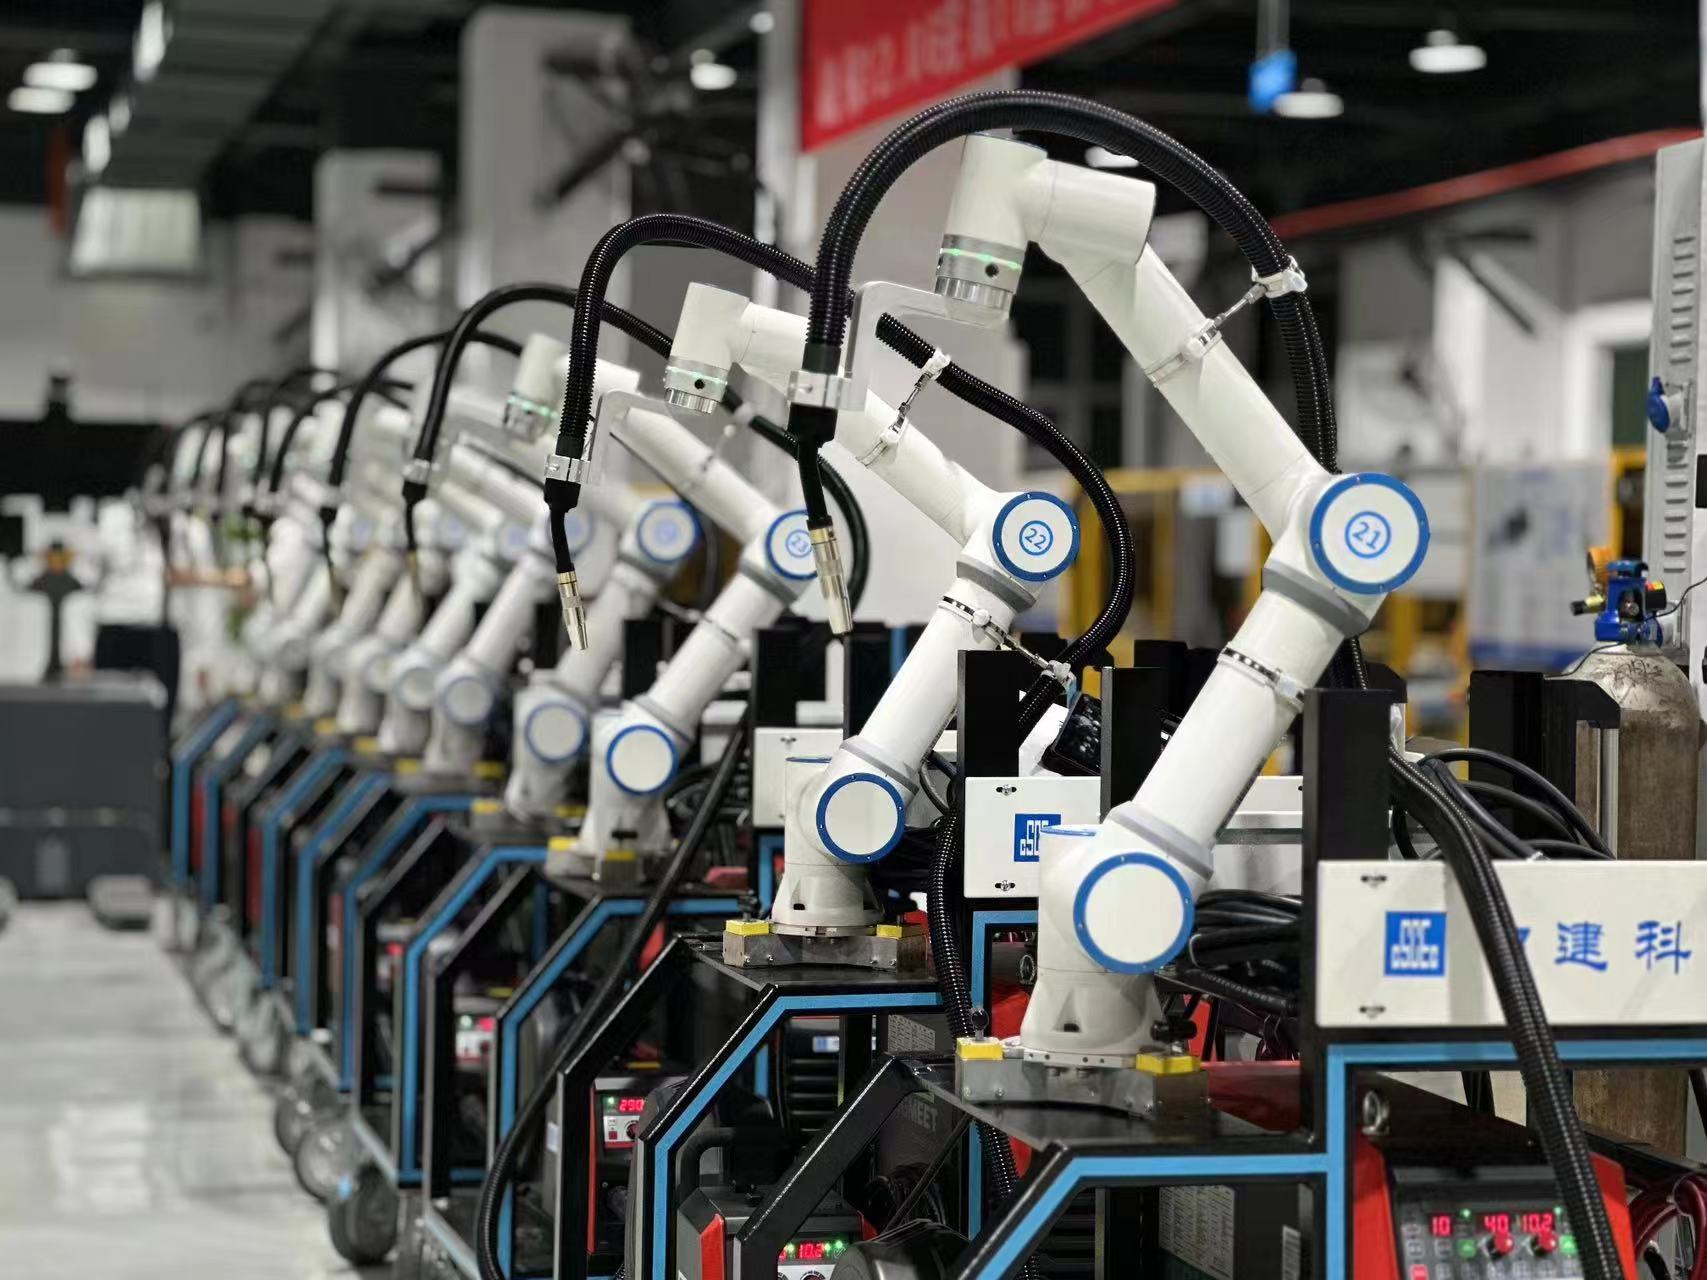
苏州拥有完整的电子信息、装备制造和精密加工产业链,这为具身智能机器人的硬件研发——包括伺服电机、减速器、传感器、控制器等核心零部件——提供了天然的供应链优势。苏州工业园区、吴中区、昆山等地已集聚了一批机器人本体制造、核心零部件和系统集成企业,形成了从上游部件到下游应用的初步闭环。在战略定位上,苏州将具身智能机器人列为未来产业重点方向之一,通过专项政策、产业基金和应用场景开放等手段推动产业集聚,目标是打造具有全国影响力的具身智能机器人创新高地。
二、智能机器人研发的核心创新方向
(一)多模态感知与灵巧操作
具身智能的核心在于让机器人“感知—决策—行动”形成闭环。苏州相关企业和研究机构在视觉—触觉—力觉多模态融合感知方面持续投入,研发面向精密装配、柔性抓取等任务的灵巧操作能力。相较于传统工业机器人的示教编程,基于模仿学习和强化学习的技能获取方式使机器人能够适应更复杂的非结构化环境。
(二)具身大模型与运动控制
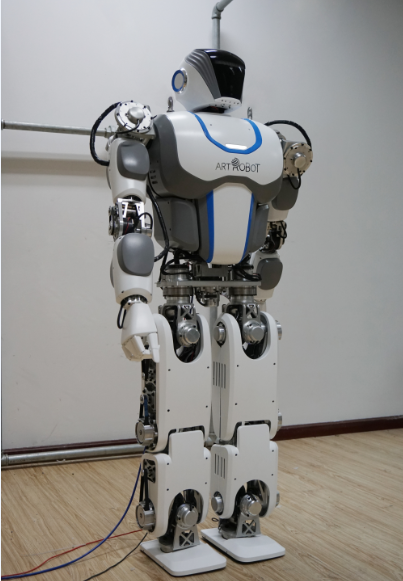
大模型与机器人本体的结合是当前研发热点。苏州部分企业正在探索将视觉语言模型(VLM)与底层运动控制相结合,实现自然语言指令到机器人动作的端到端映射。在运动控制层面,高动态仿人行走、全身协调控制和人机安全交互是重点攻关方向,部分团队已在双足和轮足机器人平台上取得阶段性进展。
(三)核心零部件自主化
减速器、伺服驱动、力矩传感器等关键部件长期依赖进口是产业痛点。苏州依托精密制造基础,推动谐波减速器、无框力矩电机、六维力传感器等部件的国产化研发与量产验证,力求降低本体成本、提升供应链韧性。
(四)仿真训练与数据闭环
具身智能的研发高度依赖数据。苏州相关主体正在建设机器人仿真训练平台和真实场景数据采集体系,通过“仿真预训练+真机微调”的方式加速技能迁移,并探索跨本体、跨场景的数据复用机制,构建研发—测试—迭代的数据闭环。
三、产业协同与生态构建
苏州的创新实践呈现出“产学研用”协同的特征。一方面,本地高校和研究院所围绕具身智能开展基础研究与人才培养;另一方面,龙头企业联合上下游组建创新联合体,推动共性技术攻关和标准制定。在应用端,苏州依托制造业场景优势,在3C电子装配、汽车零部件检测、物流分拣、医疗康复等领域开放真实场景供机器人企业验证迭代,形成“场景牵引研发、研发反哺场景”的良性循环。产业基金和孵化平台的介入为初创企业提供了资本与空间支持,加速技术成果向产品转化。
四、面临的挑战
尽管进展显著,苏州具身智能机器人产业仍面临若干瓶颈:一是高端人才储备相对不足,具身智能涉及AI算法、机器人学、控制工程等多学科交叉,复合型人才稀缺;二是真实场景数据获取成本高、标准不统一,制约模型泛化能力;三是核心零部件在精度、寿命和一致性上与国际先进水平仍有差距;四是商业化路径尚不清晰,部分应用场景的投入产出比有待验证。
五、未来目标与发展路径
面向苏州具身智能机器人产业可确立三个层次的目标。近期目标(1—3年):突破灵巧操作、具身大模型等关键技术,形成一批可复制的典型应用场景,培育若干专精特新企业。中期目标(3—5年):建成较为完整的核心零部件自主供应体系和仿真训练基础设施,具身智能机器人在制造、服务、特种作业等领域实现规模化应用,产业规模显著跃升。远期目标(5—10年):形成具有国际竞争力的具身智能机器人产业集群和创新策源地,在标准制定、开源生态和高端产品上占据重要地位。实现路径上,需坚持“研发攻关—场景验证—产业放大”的三步走策略,强化人才引育、数据基础设施建设和耐心资本投入,并深化长三角区域协同,避免同质化竞争。
具身智能机器人的研发是一场长周期的系统性工程,既需要底层技术的持续突破,也依赖产业生态的协同演进。苏州凭借扎实的制造根基、丰富的应用场景和积极的政策布局,具备在这一赛道实现跨越发展的条件。随着智能机器人研发能力的不断提升和应用边界的持续拓展,苏州有望在具身智能时代书写属于自己的产业答卷。
如若转载,请注明出处:http://www.lekungfu.com/product/30.html
更新时间:2026-10-23 14:17:57